
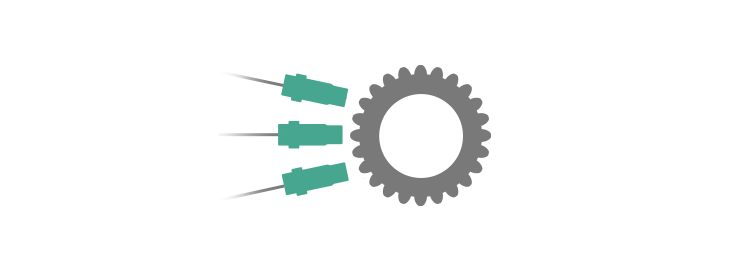
A Norma API 670 é um padrão do setor e descreve os requisitos mínimos para um sistema de proteção de máquinas (MPS). Isso inclui a medição da vibração radial do eixo, da vibração da carcaça, da posição axial do eixo, da velocidade de rotação do eixo, da queda da haste do pistão, da referência de fase, da sobre-velocidade e das temperaturas críticas da máquina.
A norma inclui requisitos relacionados a hardware (sensores e sistemas), instalação, documentação e testes. Neste artigo, nos concentramos exclusivamente na parte que descreve o sobre-velocidade e nos limitamos a esta norma. Os principais elementos são descritos.
A definição de sobre-velocidade
O sobre-velocidade ocorre quando a velocidade de rotação de uma máquina rotativa, como uma turbina a vapor ou a gás, excede seus limites de projeto. As consequências de um evento de sobre-velocidade variam de acordo com o tipo de máquina e o modelo. O tempo de duração do evento de sobre-velocidade e o grau de excesso em relação ao limite de projeto também são decisivos para as consequências.
Embora os fabricantes geralmente concedam às máquinas uma certa margem de segurança no projeto no que diz respeito à ultrapassagem da velocidade máxima de rotação, um evento de sobre-velocidade pode levar ao desenvolvimento rápido e impactante de danos. Para evitar isso, é importante equipar a máquina com um sistema de monitoramento de sobre-velocidade.
O artigo continua abaixo
Quer saber mais sobre sobre-velocidade? Solicite um exemplar gratuito do nosso livro “Speed »
(devido ao número limitado de exemplares, recomendamos que você faça a pré-venda do livro agora!)
Detecção eletrônica de sobre-velocidade
No passado, as máquinas eram monitoradas por proteção mecânica contra sobre-velocidade, mas hoje em dia a proteção eletrônica contra sobre-velocidade é o padrão. Portanto, a API 670 descreve apenas os requisitos dos sistemas de detecção eletrônica e os define da seguinte forma:
Um sistema eletrônico de detecção de sobre-velocidade consiste em sensores de velocidade, fontes de alimentação, relés de saída, processamento de sinal e lógica de alarme/desligamento/integridade. Sua função é medir continuamente a velocidade de rotação do eixo e ativar seus relés de saída quando uma condição de sobre-velocidade for detectada.
Hardware e lógica separados
A API 670 descreve que um sistema eletrônico de detecção de sobre-velocidade deve ser exclusivamente dedicado à detecção de sobre-velocidade. O sistema deve estar isolado de outros sistemas de monitoramento e proteção e não é permitido que compartilhe componentes. Isso garante que o funcionamento do sistema seja verificável e não dependa de outros sistemas.
Tempo de resposta
Um sistema eletrônico de detecção de sobre-velocidade, para as máquinas às quais se aplica a norma API 670, deve consistir em três circuitos de medição independentes. Para maximizar a segurança e a disponibilidade da máquina, utiliza-se um sistema de votação “dois de três” (2oo3) para ativar a função de desligamento. Em outras palavras, se pelo menos dois dos três sensores detectarem sobre-velocidade, a função de desligamento será ativada.
A votação está relacionada à arquitetura de um sistema de disparo (1oo2, 2oo2, 2oo3 e assim por diante). Ela pode ser definida como o número mínimo de “caminhos” que devem funcionar dentre o número total de caminhos disponíveis na arquitetura. Por exemplo, em uma arquitetura 1oo2, pelo menos um caminho deve funcionar, enquanto que em uma arquitetura 2oo4, pelo menos dois caminhos devem funcionar.
Não é preciso dizer que o tempo de resposta durante um evento de sobre-velocidade é muito importante. A norma API 670 descreve que o sistema pode levar até 40 milissegundos para detectar o sobre-velocidade e fazer com que as saídas do relé sejam comutadas. Deve-se observar que 40 milissegundos nem sempre são rápidos o suficiente para impedir que o rotor atinja uma velocidade acima de suas especificações de projeto devido à aceleração.
As seguintes ações devem ocorrer dentro desses 40 milissegundos:
- Todos os três circuitos de medição (canais) medem a velocidade de rotação.
- Os valores medidos são comparados independentemente ao valor de referência definido.
- A estrutura de votação determina quantos circuitos de medição identificaram um evento de sobre-velocidade.
- Quando pelo menos dois dos sensores detectarem sobre-velocidade, o relé de saída deve comutar.
No diagrama abaixo, essas etapas são mostradas esquematicamente:
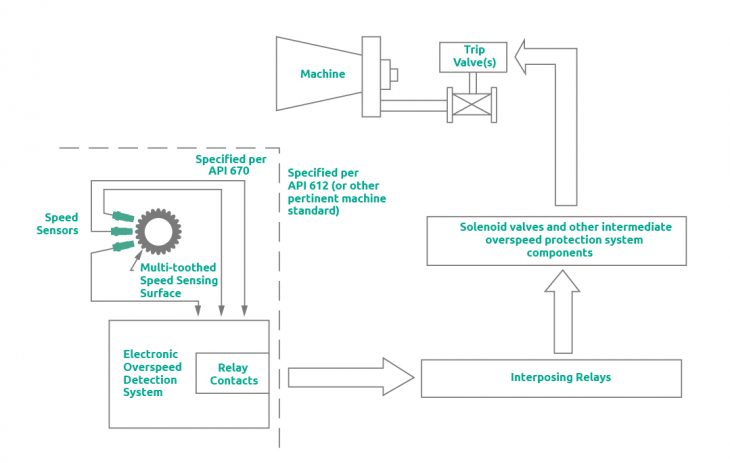
Representação esquemática de um sistema eletrônico de detecção de sobre-velocidade; três sensores direcionados para a superfície de medição, conectados ao sistema de detecção, onde ocorre a votação com um relé como saída.
Fonte: Norma API 670
SpeedSys
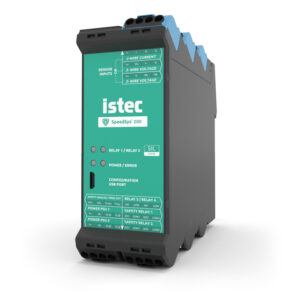
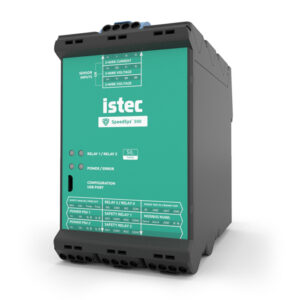
Nossa filosofia é representada pelo SpeedSys, um sistema de detecção de sobre-velocidade com classificação SIL para máquinas rotativas. Ele oferece a camada central de proteção com uma arquitetura compacta. Seu pequeno espaço técnico ocupado e sua instalação de baixo impacto permitem proteção avançada para uma ampla gama de aplicações. O SpeedSys está disponível em duas versões: o SpeedSys 200, para aplicações SIL 2 menos exigentes, e o SpeedSys 300, para aplicações SIL 3 exigentes e críticas.
rotativas O folheto de produtos de velocidade oferece uma visão geral completa de nossos tacômetros, sistemas de detecção de sobre-velocidade e sensores de velocidade.
