A cavitação é um problema amplamente conhecido que ocorre em bombas e resulta em danos significativos e outras consequências indesejáveis. Para evitar danos, uma bomba deve ser monitorada quanto à formação e ocorrência de cavitação. Este artigo descreve diferentes opções relacionadas ao monitoramento e à proteção contra cavitação para se adequar a qualquer aplicação.
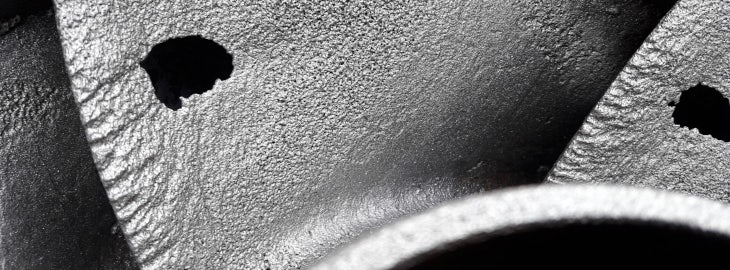
Cavitação é a formação de bolhas de ar dentro de uma bomba como resultado de uma queda de pressão do líquido em fluxo. À medida que essas bolhas de ar se movem, a pressão aumenta, resultando na implosão das bolhas de ar. A implosão das bolhas de ar na superfície do corpo da bomba ou do impulsor resulta em danos e problemas de desempenho. Distinguem-se dois tipos de cavitação:
- A cavitação por sucção pode ocorrer quando uma bomba está sob condições de baixa pressão ou alto vácuo. Como a bomba não está recebendo vazão suficiente, bolhas se formam no impulsor. Quando essas bolhas passam para o outro lado (descarga) da bomba e são comprimidas pelo líquido, elas implodem.
- A cavitação de descarga pode ocorrer quando a pressão durante a descarga é excessivamente alta. Devido à alta pressão, torna-se difícil para o fluido sair da bomba, fazendo com que ele circule dentro dela. Isso pode causar um vácuo e a formação de bolhas de ar, o que, por sua vez, causa danos tanto ao impulsor quanto ao corpo da bomba.
A cavitação prolongada leva a falhas no bombeamento, como a destruição do corpo da bomba e do impulsor. Outros efeitos da cavitação são o ruído excessivo e o consumo de energia.
Configurações para monitorar a cavitação
Existem diferentes configurações para monitorar a cavitação. A configuração mais adequada à aplicação depende da própria aplicação e/ou das demandas do cliente. Distinguem-se três configurações:
1. Sensor de 4-20 mA
Ao utilizar um sensor de 4-20 mA, o cliente deve determinar o valor-limite desejado e configurá-lo no DCS/PLC. O DCS/PLC é então utilizado para gerar um alarme quando esse valor-limite é excedido. Para determinar o valor-limite, é necessário criar uma situação de cavitação na bomba. Uma grande desvantagem dos sensores de 4–20 mA é que eles fornecem um valor geral das vibrações, tornando impossível distinguir a cavitação de outros fatores que possam causar vibrações excessivas. Uma configuração típica ao utilizar um sensor de 4–20 mA é a seguinte:
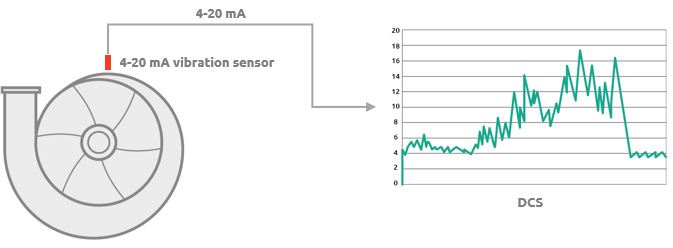
2. Transmissor programável
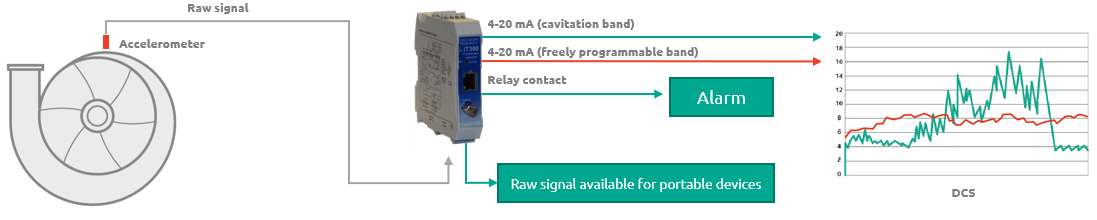
Assim como na configuração mencionada acima, o teste de cavitação deve ser realizado pelo cliente. A frequência na qual ocorre a cavitação é determinada e, em seguida, usada para filtrar os dados. O valor de alarme desejado é enviado a um DCS/PLC ou usado para acionar um relé. Um acelerômetro padrão de 100 mV/g é usado para enviar o sinal bruto de vibração ao transmissor. O transmissor processa esse sinal e fornece dois sinais de 4–20 mA que podem ser calculados em duas faixas de frequência diferentes. Isso permite distinguir entre vibrações resultantes da cavitação e aquelas causadas por outros desvios, como desequilíbrio e danos nos rolamentos. Uma configuração típica é a seguinte:
3. Transmissor de monitoramento de condições (VibroSmart)
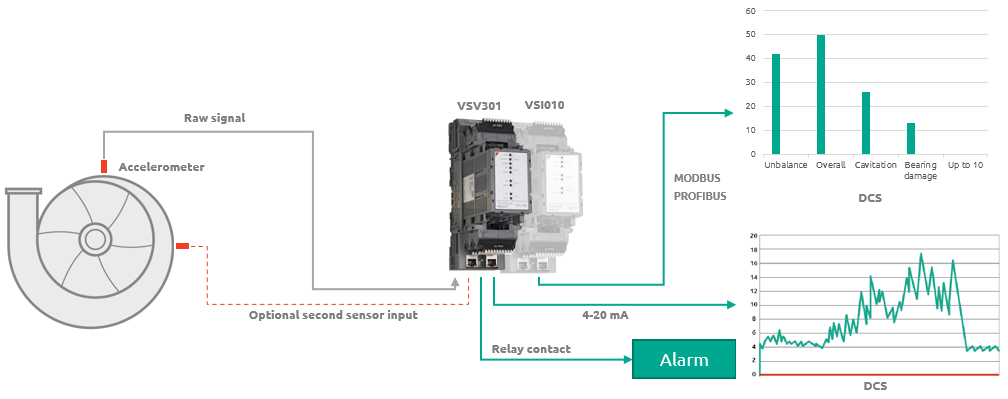
Essa configuração utiliza os mesmos sensores que a configuração do transmissor. Assim como na configuração anterior, o sinal de 4–20 mA é calculado dentro de uma frequência livremente configurável. No entanto, é utilizado um tipo mais avançado de transmissor. Por meio do Modbus, é possível gerar até 10 saídas calculadas diferentes por sinal. Isso permite distinguir entre erros específicos da máquina no sistema de controle. Alguns erros da máquina apresentam uma faixa de frequência específica, que pode ser calculada de forma independente. Isso permite atribuir diretamente os desvios no comportamento da vibração a um erro específico e iniciar imediatamente a ação necessária. Dados não filtrados podem ser salvos em um PC local ou enviados por meio de uma rede, o que possibilita o monitoramento remoto das condições.
Leia sobre configurações de monitoramento remoto de condições aqui »
Uma configuração típica: