Kawitacja jest powszechnie znanym problemem występującym w pompach, powodującym znaczne uszkodzenia i inne niepożądane konsekwencje. Aby uniknąć uszkodzeń, należy monitorować pompę pod kątem powstawania i występowania kawitacji. Niniejszy artykuł opisuje różne opcje monitorowania kawitacji i zabezpieczeń dostosowanych do każdego zastosowania.
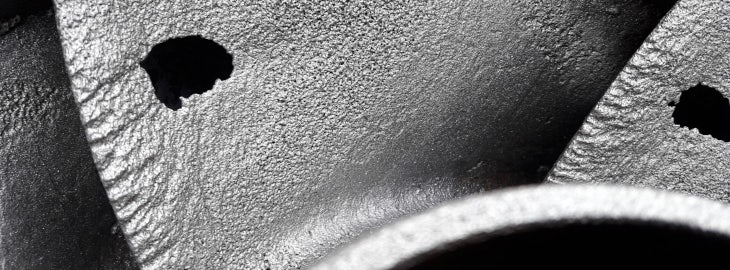
Kawitacja to tworzenie się pęcherzyków powietrza wewnątrz pompy w wyniku spadku ciśnienia przepływającej cieczy. Gdy pęcherzyki te przemieszczają się, ciśnienie wzrasta, co powoduje ich implozję. Implozja pęcherzyków powietrza na powierzchni obudowy pompy lub wirnika powoduje uszkodzenia i problemy z wydajnością. Wyróżnia się dwa rodzaje kawitacji:
- Kawitacja ssąca może wystąpić, gdy pompa pracuje w warunkach niskiego ciśnienia lub wysokiej próżni. Ponieważ pompa nie otrzymuje wystarczającego przepływu, na wirniku tworzą się pęcherzyki. Kiedy pęcherzyki te przedostają się na drugą stronę (wylotową) pompy i są ściskane przez ciecz, ulegają implozji.
- Kawitacja wyładowcza może wystąpić, gdy ciśnienie podczas wyładowania jest nadmiernie wysokie. Z powodu wysokiego ciśnienia płyn ma trudności z opuszczeniem pompy, co powoduje jego cyrkulację wewnątrz pompy. Może to spowodować powstanie próżni i pęcherzyków powietrza, co z kolei prowadzi do uszkodzenia zarówno wirnika, jak i obudowy pompy.
Długotrwała kawitacja prowadzi do awarii pomp, takich jak zniszczenie obudowy pompy i wirnika. Inne skutki kawitacji to nadmierny hałas i zużycie energii.
Konfiguracje do monitorowania kawitacji
Istnieją różne konfiguracje umożliwiające monitorowanie kawitacji. To, która konfiguracja najlepiej pasuje do danego zastosowania, zależy od zastosowania i/lub wymagań klienta. Wyróżnia się trzy konfiguracje:
1. Czujnik 4–20 mA
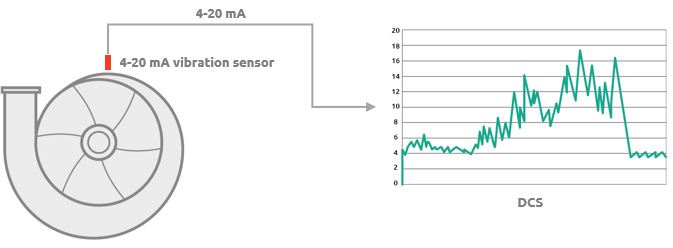
W przypadku stosowania czujnika 4–20 mA klient musi określić pożądaną wartość graniczną i skonfigurować ją w systemie DCS/PLC. System DCS/PLC służy następnie do generowania alarmu w przypadku przekroczenia tej wartości granicznej. Aby określić wartość graniczną, należy wywołać zjawisko kawitacji w pompie. Dużą wadą czujników 4–20 mA jest to, że dostarczają one ogólną wartość drgań, co uniemożliwia odróżnienie kawitacji od innych czynników mogących powodować nadmierne drgania. Typowa konfiguracja przy zastosowaniu czujnika 4–20 mA wygląda następująco:
2. Nadajnik programowalny
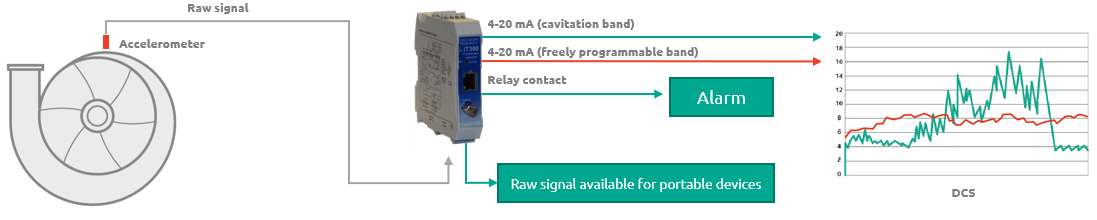
Podobnie jak w przypadku wyżej wymienionej konfiguracji, test kawitacji musi zostać przeprowadzony przez klienta. Określa się częstotliwość, przy której występuje kawitacja, a następnie wykorzystuje się ją do filtrowania danych. Żądana wartość alarmowa jest przesyłana do systemu DCS/PLC lub wykorzystywana do wyzwolenia przekaźnika. Do przesłania surowego sygnału drgań do przetwornika stosuje się standardowy akcelerometr 100 mV/g. Przetwornik przetwarza ten sygnał i generuje dwa sygnały o napięciu 4–20 mA, które można obliczyć w dwóch różnych pasmach częstotliwości. Umożliwia to rozróżnienie drgań wynikających z kawitacji od tych spowodowanych innymi nieprawidłowościami, takimi jak niewyważenie czy uszkodzenie łożysk. Typowa konfiguracja wygląda następująco:
3. Przetwornik do monitorowania stanu (VibroSmart)
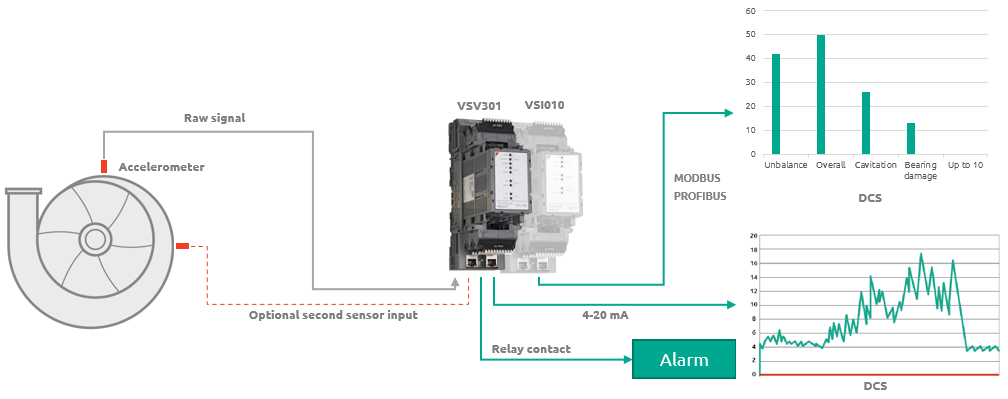
Ta konfiguracja wykorzystuje te same czujniki, co konfiguracja przetwornika. Podobnie jak w poprzedniej konfiguracji, sygnał 4–20 mA jest obliczany w ramach dowolnie konfigurowalnej częstotliwości. Zastosowano jednak bardziej zaawansowany typ przetwornika. Za pośrednictwem protokołu Modbus można generować do 10 różnych obliczonych wartości wyjściowych na jeden sygnał. Umożliwia to rozróżnienie konkretnych błędów maszyn w systemie sterowania. Niektóre błędy maszyn charakteryzują się określonym zakresem częstotliwości, który można obliczyć niezależnie. Umożliwia to bezpośrednie przypisanie odchyleń w zachowaniu drgań do konkretnego błędu i natychmiastowe podjęcie niezbędnych działań. Niefiltrowane dane można zapisywać na lokalnym komputerze lub przesyłać przez sieć, co umożliwia zdalne monitorowanie stanu.
Przeczytaj o konfiguracjach zdalnego monitorowania stanu tutaj »
Typowa konfiguracja: