キャビテーションは、ポンプに発生し、重大な損傷やその他の望ましくない結果を招く、広く知られた問題です。損傷を防ぐためには、ポンプのキャビテーションの発生や形成を監視する必要があります。本記事では、あらゆる用途に適したキャビテーションの監視および保護に関するさまざまな選択肢について解説します。
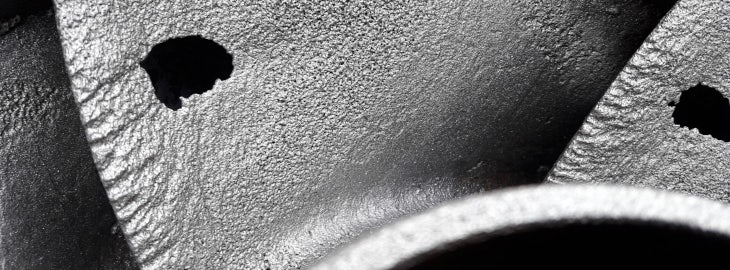
キャビテーションとは、流れる液体の圧力低下により、ポンプ内部で気泡が形成される現象です。これらの気泡が移動するにつれて圧力が上昇し、気泡が崩壊します。ポンプハウジングやインペラの表面で気泡が崩壊すると、損傷や性能上の問題が生じます。キャビテーションには、以下の2種類が区別されます:
- 吸込キャビテーションは、ポンプが低圧または高真空状態にあるときに発生することがあります。ポンプに十分な流量が供給されていないと、インペラ上に気泡が形成されます。これらの気泡がポンプの反対側(吐出側)に流れ込み、液体によって圧縮されると、内破します。
- 吐出キャビテーションは、吐出時の圧力が過度に高い場合に発生することがあります。高圧のため流体がポンプから排出されにくくなり、ポンプ内部で循環することになります。これにより真空状態が生じ、気泡が形成され、その結果、インペラとポンプハウジングの両方に損傷を与える可能性があります。
長期にわたるキャビテーションは、ポンプのハウジングやインペラの破損など、ポンプの故障につながります。キャビテーションによるその他の影響としては、過度の騒音やエネルギー消費の増加が挙げられます。
キャビテーションを監視するための構成
キャビテーションを監視するためには、さまざまな構成があります。どの構成が用途に最も適しているかは、用途や顧客の要求によって異なります。ここでは、3つの構成を区別します:
1. 4-20mAセンサー
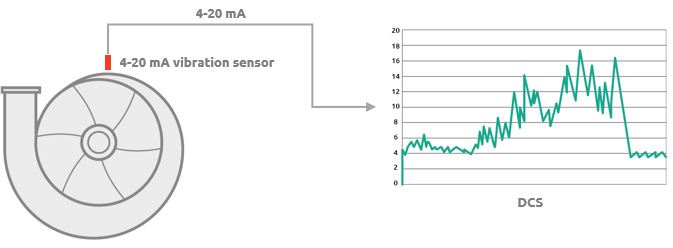
4~20mAセンサーを使用する場合、顧客は望ましい限界値を決定し、これをDCS/PLCに設定する必要があります。 その後、この限界値を超えた際に、DCS/PLCを使用してアラームを発生させます。限界値を決定するには、ポンプ内でキャビテーション状態を再現する必要があります。4-20mAセンサーの大きな欠点は、振動の総合値しか得られないため、過度の振動を引き起こす可能性のある他の要因とキャビテーションを区別できない点にあります。4-20mAセンサーを使用する場合の典型的な構成は以下の通りです:
2. プログラム可能な transmitter
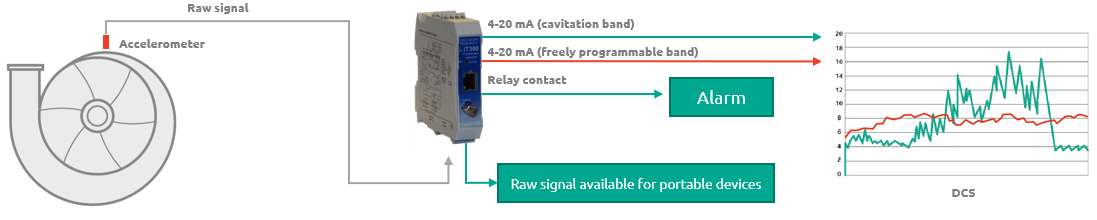
前述の構成と同様に、キャビテーション試験は顧客側で実施する必要があります。キャビテーションが発生する周波数を特定し、それを用いてデータをフィルタリングします。設定されたアラーム値は、DCS/PLCに送信されるか、リレーのトリガーとして使用されます。 標準的な100mV/gの加速度計を使用して、生の振動信号を transmitterに送信します。 transmitter はこの信号を処理し、2つの異なる周波数帯域で算出可能な2つの4~20mA信号を出力します。これにより、キャビテーションに起因する振動と、不均衡や軸受の損傷など他の異常によって引き起こされる振動とを区別することが可能になります。典型的な構成は以下の通りです:
3. 状態監視用 transmitter (VibroSmart)
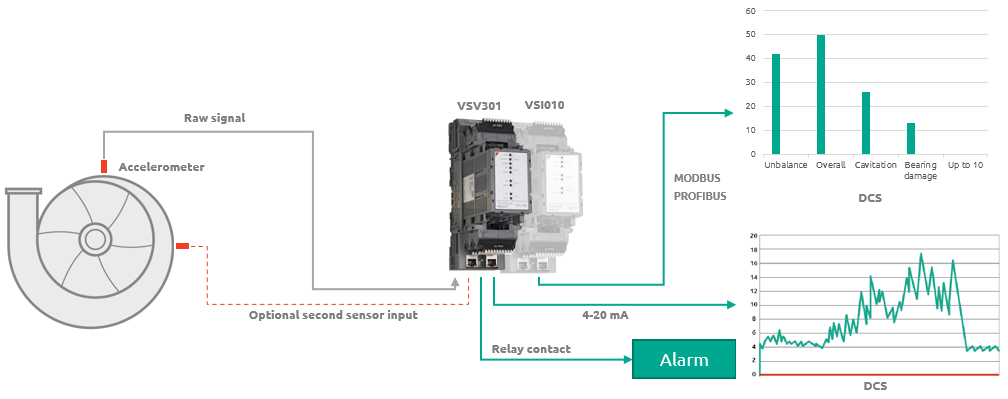
この構成では、 transmitter 構成と同じセンサーを使用します。前の構成と同様に、4-20mA信号は自由に設定可能な周波数範囲内で算出されます。ただし、より高度なタイプの transmitter が使用されます。Modbusを通じて、信号ごとに最大10種類の異なる算出出力を生成できます。これにより、制御システム内の特定の機械エラーを区別することが可能になります。 一部の機械エラーには特定の周波数範囲があり、これを個別に算出することができます。これにより、振動挙動の異常を特定のエラーに直接帰属させ、必要な措置を直ちに講じることが可能になります。フィルタリングされていないデータは、ローカルPCに保存するか、ネットワーク経由で送信することができ、これにより遠隔状態監視が可能になります。
典型的な構成例: