
Lo standard API 670 è uno standard di settore e descrive i requisiti minimi per un sistema di protezione delle macchine (MPS). Ciò include la misurazione delle vibrazioni radiali dell’albero, delle vibrazioni dell’involucro, della posizione assiale dell’albero, della velocità di rotazione dell’albero, della caduta dello stelo del pistone, del riferimento di fase, della sovravelocità e delle temperature critiche della macchina.
Lo standard include requisiti relativi all’hardware (sensori e sistemi), all’installazione, alla documentazione e alle prove. In questo articolo ci concentriamo esclusivamente sulla parte che descrive il superamento della velocità massima e ci limitiamo a questo standard. Vengono descritti gli elementi principali.
La definizione di sovravelocità
Si verifica un eccesso di velocità quando la velocità di rotazione di una macchina rotante, come una turbina a vapore o a gas, supera i limiti di progetto. Le conseguenze di un evento di eccesso di velocità variano a seconda del tipo di macchina e del modello. Anche la durata dell’evento di eccesso di velocità e il grado di eccesso rispetto al limite di progetto sono determinanti per le conseguenze.
Sebbene i produttori di solito prevedano nella progettazione delle macchine un certo margine di sicurezza per quanto riguarda il superamento della velocità massima di rotazione, un evento di sovravelocità può portare a un rapido e grave sviluppo dei danni. Per prevenirlo, è importante dotare la macchina di un sistema di monitoraggio della sovravelocità.
L’articolo continua sotto
Vuoi saperne di più sull’eccesso di velocità? Richiedi una copia gratuita del nostro libro «Speed »
(a causa del numero limitato di copie, vi consigliamo di prenotare il libro fin da ora!)
Rilevamento elettronico del superamento della velocità
In passato, le macchine venivano monitorate tramite protezioni meccaniche contro il superamento della velocità, ma oggi la protezione elettronica contro il superamento della velocità è lo standard. Pertanto, la norma API 670 descrive solo i requisiti dei sistemi di rilevamento elettronici e li definisce come segue:
Un sistema elettronico di rilevamento del superamento della velocità è costituito da sensori di velocità, alimentatori, relè di uscita, elaborazione del segnale e logica di allarme/arresto/integrità. La sua funzione è quella di misurare continuamente la velocità di rotazione dell’albero e di attivare i relè di uscita quando viene rilevata una condizione di superamento della velocità.
Hardware e logica separati
La norma API 670 specifica che un sistema elettronico di rilevamento del superamento della velocità deve essere dedicato esclusivamente a tale funzione. Il sistema deve essere isolato da altri sistemi di monitoraggio e protezione e non è consentito condividere componenti. Ciò garantisce che il funzionamento del sistema sia verificabile e non dipenda da altri sistemi.
Tempo di risposta
Un sistema elettronico di rilevamento del superamento della velocità, per quelle macchine a cui si applica lo standard API 670, deve essere costituito da tre circuiti di misura indipendenti. Per massimizzare la sicurezza e la disponibilità della macchina, viene utilizzato un sistema di voto “due su tre” (2oo3) per attivare la funzione di intervento. In altre parole, se almeno due dei tre sensori rilevano un superamento della velocità, la funzione di intervento verrà attivata.
Il concetto di “votazione” è correlato all’architettura di un sistema di interruzione (1oo2, 2oo2, 2oo3 e così via). Può essere definito come il numero minimo di “percorsi” che dovrebbero funzionare rispetto al numero totale di percorsi disponibili all’interno dell’architettura. Ad esempio, con un’architettura 1oo2 dovrebbe funzionare almeno un percorso, mentre con un’architettura 2oo4 dovrebbero funzionare almeno due percorsi.
Va da sé che il tempo di risposta durante un evento di sovravelocità è molto importante. La norma API 670 descrive che il sistema può impiegare fino a 40 millisecondi per rilevare la sovravelocità e far commutare le uscite a relè. Va notato che 40 millisecondi non sono sempre sufficienti per impedire al rotore di raggiungere una velocità superiore alle specifiche di progetto a causa della rampa di accelerazione.
Entro questi 40 millisecondi devono avvenire le seguenti azioni:
- Tutti e tre i circuiti di misura (canali) misurano la velocità di rotazione.
- I valori misurati vengono confrontati in modo indipendente con il valore di soglia impostato.
- La struttura di voto determina quanti circuiti di misura hanno rilevato un evento di sovravelocità.
- Quando almeno due dei sensori hanno rilevato un eccesso di velocità, il relè di uscita dovrebbe commutarsi.
Nel diagramma sottostante, queste fasi sono illustrate schematicamente:
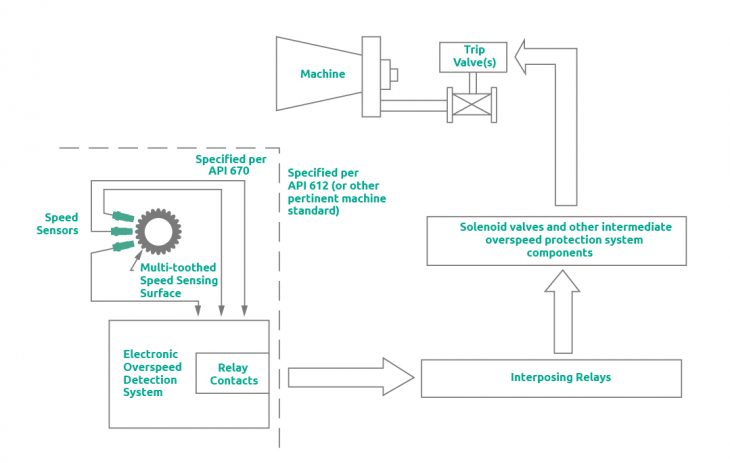
Rappresentazione schematica di un sistema elettronico di rilevamento della velocità eccessiva; tre sensori puntati verso la superficie di misura, collegati al sistema di rilevamento dove avviene la valutazione con un relè come uscita.
Fonte: Norma API 670
SpeedSys
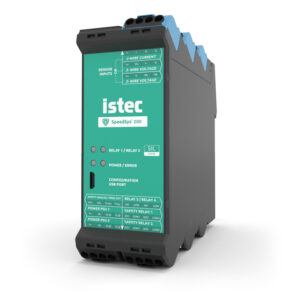
La nostra filosofia trova espressione in SpeedSys, un sistema di rilevamento della sovravelocità con classificazione SIL per macchinari rotanti. Fornisce il livello fondamentale di protezione grazie a un’architettura compatta. Il suo ingombro tecnico ridotto e l’installazione a basso impatto consentono una protezione avanzata per un’ampia gamma di applicazioni. SpeedSys è disponibile in due versioni: SpeedSys 200, per applicazioni SIL 2 meno esigenti, e SpeedSys 300 per applicazioni SIL 3 esigenti e critiche.
rotanti La brochure sui prodotti per la velocità offre una panoramica completa dei nostri tachimetri, dei sistemi di rilevamento della velocità eccessiva e dei sensori di velocità.
