
La norme API 670 est une norme industrielle qui décrit les exigences minimales pour un système de protection des machines (MPS). Cela inclut la mesure des vibrations radiales de l’arbre, des vibrations du carter, de la position axiale de l’arbre, de la vitesse de rotation de l’arbre, de la chute de la tige de piston, de la référence de phase, de la survitesse et des températures critiques de la machine.
La norme comprend des exigences relatives au matériel (capteurs et systèmes), à l’installation, à la documentation et aux essais. Dans cet article, nous nous concentrons exclusivement sur la partie décrivant la survitesse et nous nous limitons à cette norme. Les principaux éléments sont décrits.
La définition de la survitesse
On parle de survitesse lorsque la vitesse de rotation d’une machine tournante, telle qu’une turbine à vapeur ou à gaz, dépasse ses limites de conception. Les conséquences d’un événement de survitesse varient selon le type de machine et le modèle. La durée de l’événement de survitesse et le degré de survitesse par rapport à la limite de conception sont également déterminants pour les conséquences.
Même si les fabricants prévoient généralement une certaine marge de sécurité dans la conception des machines en ce qui concerne le dépassement de la vitesse de rotation maximale, un événement de survitesse peut entraîner l’apparition rapide de dommages importants. Pour éviter cela, il est important d’équiper la machine d’un système de surveillance de la survitesse.
L'article se poursuit ci-dessous
Vous souhaitez en savoir plus sur la survitesse ? Demandez un exemplaire gratuit de notre ouvrage « Speed »
(en raison du nombre limité d’exemplaires, nous vous recommandons de précommander le livre dès maintenant !)
Détection électronique de survitesse
Autrefois, les machines étaient surveillées par des dispositifs mécaniques de protection contre la survitesse, mais aujourd’hui, la protection électronique contre la survitesse est la norme. Par conséquent, la norme API 670 ne décrit que les exigences relatives aux systèmes de détection électroniques et les définit comme suit :
Un système électronique de détection de survitesse se compose de capteurs de vitesse, d’alimentations électriques, de relais de sortie, d’un système de traitement du signal et d’une logique d’alarme, d’arrêt et d’intégrité. Sa fonction est de mesurer en continu la vitesse de rotation de l’arbre et d’activer ses relais de sortie lorsqu’une condition de survitesse est détectée.
Séparation entre le matériel et la logique
La norme API 670 précise qu’un système électronique de détection de survitesse doit être exclusivement dédié à la détection de survitesse. Le système doit être isolé des autres systèmes de surveillance et de protection et ne doit pas partager de composants avec ceux-ci. Cela garantit que le fonctionnement du système est vérifiable et ne dépend pas d’autres systèmes.
Délai de réponse
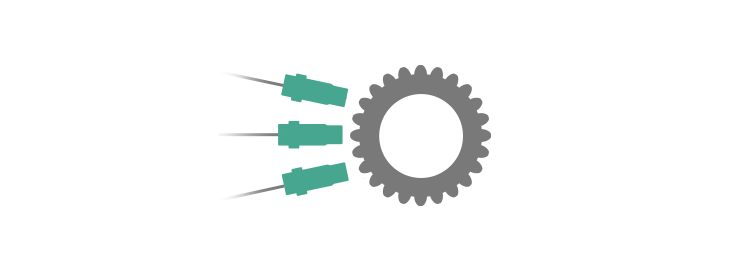
Un système électronique de détection de survitesse, destiné aux machines auxquelles s’applique la norme API 670, doit être composé de trois circuits de mesure indépendants. Afin de maximiser la sécurité et la disponibilité de la machine, un système de vote « deux sur trois » (2oo3) est utilisé pour activer la fonction de déclenchement. En d’autres termes, si au moins deux des trois capteurs détectent une survitesse, la fonction de déclenchement sera activée.
Le vote est lié à l’architecture d’un système de déclenchement (1oo2, 2oo2, 2oo3, etc.). Il peut être défini comme le nombre minimal de « voies » qui doivent fonctionner parmi le nombre total de voies disponibles au sein de l’architecture. Par exemple, avec une architecture 1oo2, au moins une voie doit fonctionner, tandis qu’avec une architecture 2oo4, au moins deux voies doivent fonctionner.
Il va sans dire que le temps de réponse lors d’un événement de survitesse est très important. La norme API 670 précise que le système peut mettre jusqu’à 40 millisecondes pour détecter une survitesse et déclencher la commutation des sorties relais. Il convient de noter que 40 millisecondes ne sont pas toujours suffisantes pour empêcher le rotor d’atteindre une vitesse supérieure à ses spécifications de conception en raison de la montée en régime.
Les actions suivantes doivent être effectuées au cours de ces 40 millisecondes :
- Les trois circuits de mesure (canaux) mesurent la vitesse de rotation.
- Les valeurs mesurées sont comparées indépendamment à la valeur de déclenchement définie.
- La structure de vote détermine le nombre de circuits de mesure ayant détecté un événement de survitesse.
- Lorsque au moins deux des capteurs ont détecté une survitesse, le relais de sortie doit commuter.
Le schéma ci-dessous présente ces étapes de manière schématique :
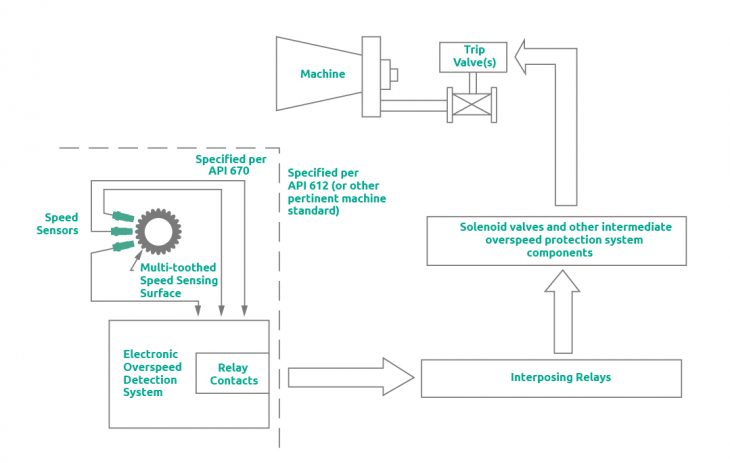
Représentation schématique d’un système électronique de détection de survitesse ; trois capteurs orientés vers la surface de mesure, reliés au système de détection où s’effectue la synthèse des signaux, avec un relais en sortie.
Source : Norme API 670
SpeedSys
Notre philosophie trouve son expression dans SpeedSys, un système de détection de survitesse certifié SIL pour les machines tournantes. Il offre une protection de base grâce à une architecture compacte. Son faible encombrement technique et son installation peu invasive permettent une protection avancée pour un large éventail d’applications. SpeedSys est disponible en deux versions : SpeedSys 200, pour les applications SIL 2 moins exigeantes, et SpeedSys 300, pour les applications SIL 3 exigeantes et critiques.
tournantes La brochure sur les produits de mesure de vitesse offre un aperçu complet de nos tachymètres, de nos systèmes de détection de survitesse et de nos capteurs de vitesse.
