
La norma API 670 es una norma del sector y describe los requisitos mínimos para un sistema de protección de máquinas (MPS). Esto incluye la medición de la vibración radial del eje, la vibración de la carcasa, la posición axial del eje, la velocidad de rotación del eje, la caída del vástago del pistón, la referencia de fase, el exceso de velocidad y las temperaturas críticas de la máquina.
La norma incluye requisitos relacionados con el hardware (sensores y sistemas), la instalación, la documentación y los ensayos. En este artículo, nos centramos exclusivamente en la parte que describe el exceso de velocidad y nos limitamos a esta norma. Se describen los elementos principales.
La definición de exceso de velocidad
Se produce un exceso de velocidad cuando la velocidad de rotación de una máquina rotativa, como una turbina de vapor o de gas, supera sus límites de diseño. Las consecuencias de un episodio de exceso de velocidad varían según el tipo de máquina y el modelo. La duración del episodio de exceso de velocidad y el grado de exceso de velocidad en relación con el límite de diseño también son factores decisivos para las consecuencias.
Aunque los fabricantes suelen dotar a la maquinaria de un cierto margen de seguridad en el diseño en lo que respecta a la superación de la velocidad máxima de rotación, un episodio de exceso de velocidad puede provocar daños rápidos y de gran impacto. Para evitarlo, es importante equipar la máquina con un sistema de supervisión de exceso de velocidad.
El artículo continúa a continuación
¿Quieres saber más sobre el exceso de velocidad? Solicita un ejemplar gratuito de nuestro libro Speed »
(debido al número limitado de ejemplares, ¡te recomendamos que reserves el libro ahora mismo!)
Detección electrónica de exceso de velocidad
En el pasado, las máquinas se supervisaban mediante protección mecánica contra el exceso de velocidad, pero hoy en día la protección electrónica contra el exceso de velocidad es la norma. Por lo tanto, la norma API 670 solo describe los requisitos de los sistemas de detección electrónicos y los define de la siguiente manera:
Un sistema electrónico de detección de exceso de velocidad consta de sensores de velocidad, fuentes de alimentación, relés de salida, procesamiento de señales y lógica de alarma, apagado e integridad. Su función es medir continuamente la velocidad de rotación del eje y activar sus relés de salida cuando se detecta una situación de exceso de velocidad.
Hardware y lógica separados
La norma API 670 establece que un sistema electrónico de detección de sobrevelocidad debe estar dedicado exclusivamente a la detección de sobrevelocidad. El sistema debe estar aislado de otros sistemas de monitorización y protección y no se permite que comparta componentes. Esto garantiza que el funcionamiento del sistema sea verificable y no dependa de otros sistemas.
Tiempo de respuesta
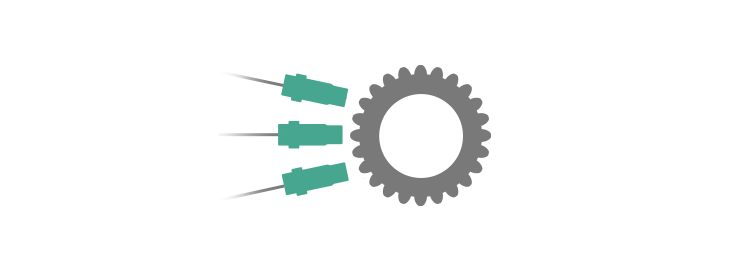
Un sistema electrónico de detección de exceso de velocidad, para aquellas máquinas a las que se aplica la norma API 670, debe constar de tres circuitos de medición independientes. Para maximizar la seguridad y la disponibilidad de la máquina, se utiliza un sistema de votación «dos de tres» (2oo3) para activar la función de desconexión. En otras palabras, si al menos dos de los tres sensores detectan un exceso de velocidad, se activará la función de desconexión.
La votación está relacionada con la arquitectura de un sistema de disparo (1oo2, 2oo2, 2oo3, etc.). Puede definirse como el número mínimo de «vías» que deben funcionar del número total de vías disponibles dentro de la arquitectura. Por ejemplo, con una arquitectura 1oo2 debe funcionar al menos una vía, mientras que con una arquitectura 2oo4 deben funcionar al menos dos vías.
Huelga decir que el tiempo de respuesta durante un episodio de exceso de velocidad es muy importante. La norma API 670 describe que el sistema puede tardar hasta 40 milisegundos en detectar el exceso de velocidad y en hacer que las salidas de relé se activen. Cabe señalar que 40 milisegundos no siempre son suficientes para evitar que el rotor alcance una velocidad superior a sus especificaciones de diseño debido a la rampa de aceleración.
Las siguientes acciones deben llevarse a cabo en estos 40 milisegundos:
- Los tres circuitos de medición (canales) miden la velocidad de rotación.
- Los valores medidos se comparan de forma independiente con el valor de disparo establecido.
- La estructura de votación determina cuántos circuitos de medición han detectado un evento de exceso de velocidad.
- Cuando al menos dos de los sensores hayan detectado un exceso de velocidad, el relé de salida debe conmutarse.
En el siguiente diagrama se muestran esquemáticamente estos pasos:
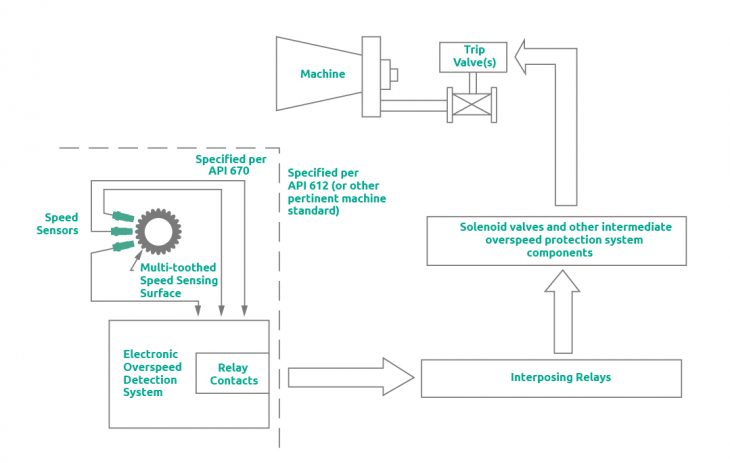
Representación esquemática de un sistema electrónico de detección de exceso de velocidad; tres sensores orientados hacia la superficie de medición, conectados al sistema de detección donde se lleva a cabo la votación con un relé como salida.
Fuente: Norma API 670
SpeedSys
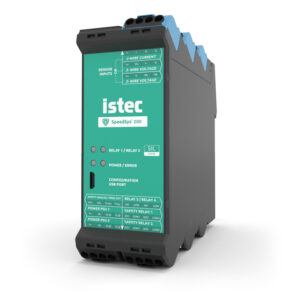
SpeedSys responde a nuestra filosofía: un sistema de detección de exceso de velocidad con clasificación SIL para maquinaria rotativa. Ofrece la capa básica de protección con una arquitectura compacta. Su reducido espacio técnico y su instalación de bajo impacto permiten una protección avanzada para una amplia gama de aplicaciones. SpeedSys está disponible en dos versiones: SpeedSys 200, para aplicaciones SIL 2 menos exigentes, y SpeedSys 300, para aplicaciones SIL 3 exigentes y críticas.
rotativa El folleto de productos de velocidad ofrece una visión general completa de nuestros tacómetros, sistemas de detección de exceso de velocidad y sensores de velocidad.
