La cavitación es un problema ampliamente conocido que se produce en las bombas y provoca daños significativos y otras consecuencias indeseables. Para evitar daños, se debe supervisar una bomba en busca de la formación y aparición de cavitación. Este artículo describe diferentes opciones relativas a la supervisión y protección contra la cavitación que se adaptan a cualquier aplicación.
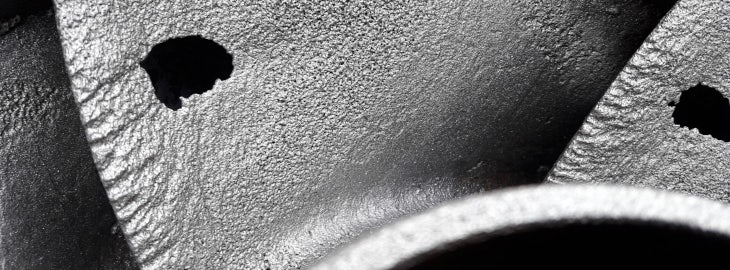
La cavitación es la formación de burbujas de aire en el interior de una bomba como resultado de una caída de presión del líquido que fluye. A medida que estas burbujas de aire se desplazan, la presión aumenta, lo que provoca la implosión de las mismas. La implosión de las burbujas de aire en la superficie de la carcasa de la bomba o del impulsor provoca daños y problemas de rendimiento. Se distinguen dos tipos de cavitación:
- La cavitación por succión puede producirse cuando una bomba se encuentra en condiciones de baja presión o alto vacío. Al no recibir la bomba un caudal suficiente, se forman burbujas en el impulsor. Cuando estas burbujas pasan al otro lado (descarga) de la bomba y son comprimidas por el líquido, implosionan.
- La cavitación de descarga puede producirse cuando la presión durante la descarga es excesivamente alta. Debido a la alta presión, al fluido le resulta difícil salir de la bomba, lo que hace que circule en su interior. Esto podría provocar un vacío y la formación de burbujas de aire, lo que a su vez causa daños tanto en el impulsor como en la carcasa de la bomba.
La cavitación prolongada provoca fallos en el bombeo, como la destrucción de la carcasa y el impulsor de la bomba. Otros efectos de la cavitación son el ruido excesivo y el consumo excesivo de energía.
Configuraciones para supervisar la cavitación
Existen diferentes configuraciones para poder monitorizar la cavitación. La configuración que mejor se adapta a la aplicación depende de esta y/o de las exigencias del cliente. Se distinguen tres configuraciones:
1. Sensor de 4-20 mA
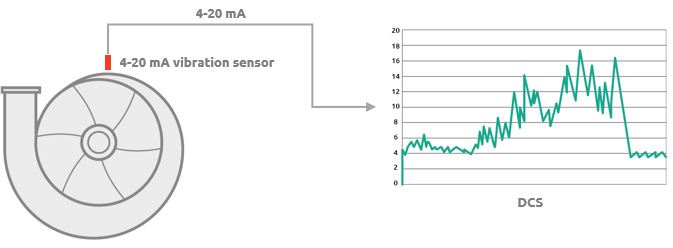
Al utilizar un sensor de 4-20 mA, el cliente debe determinar el valor límite deseado y configurarlo en el DCS/PLC. A continuación, el DCS/PLC se utiliza para generar una alarma cuando se supera este valor límite. Para determinar el valor límite, debe crearse una situación de cavitación en la bomba. Una gran desventaja de los sensores de 4-20 mA es que proporcionan un valor global de las vibraciones, lo que hace imposible distinguir la cavitación de otros factores que puedan causar vibraciones excesivas. Una configuración típica al utilizar un sensor de 4-20 mA es la siguiente:
2. Transmisor programable
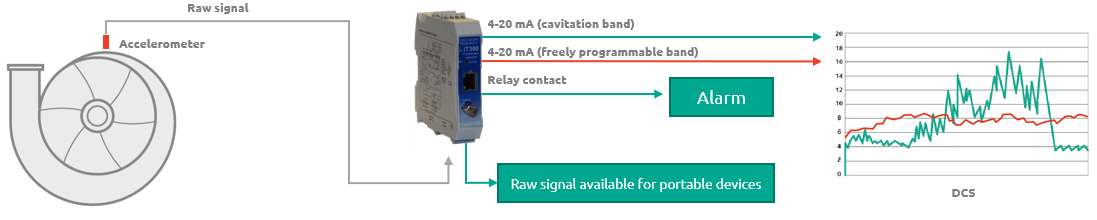
Al igual que con la configuración mencionada anteriormente, la prueba de cavitación debe realizarla el cliente. Se determina la frecuencia a la que se produce la cavitación y, a continuación, se utiliza para filtrar los datos. El valor de alarma deseado se envía a un DCS/PLC o se utiliza para activar un relé. Se utiliza un acelerómetro estándar de 100 mV/g para enviar la señal de vibración sin procesar al transmisor. El transmisor procesa esta señal y proporciona dos señales de 4-20 mA que pueden calcularse en dos bandas de frecuencia diferentes. Esto permite distinguir entre las vibraciones resultantes de la cavitación y las causadas por otras anomalías, como el desequilibrio o los daños en los cojinetes. Una configuración típica es la siguiente:
3. Transmisor de monitorización de estado (VibroSmart)
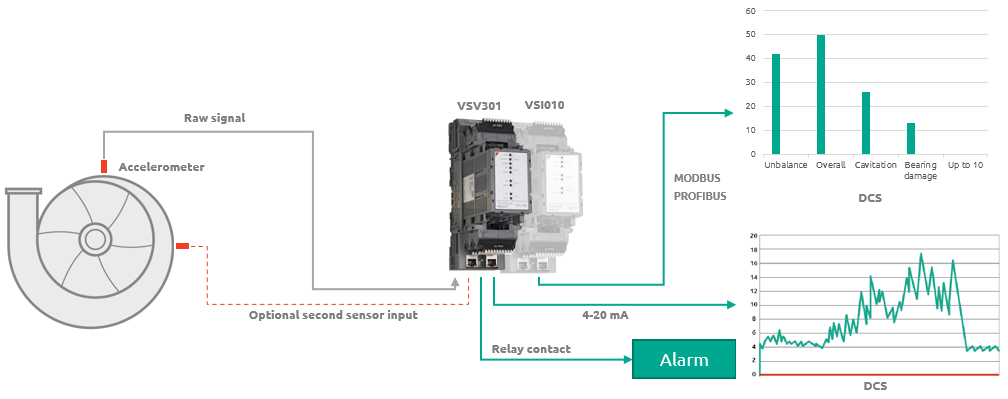
Esta configuración utiliza los mismos sensores que la configuración del transmisor. Al igual que en la configuración anterior, la señal de 4-20 mA se calcula dentro de una frecuencia libremente configurable. Sin embargo, se utiliza un tipo de transmisor más avanzado. A través de Modbus, se pueden generar hasta 10 salidas calculadas diferentes por señal. Esto permite distinguir entre errores específicos de la máquina en el sistema de control. Algunos errores de la máquina tienen un rango de frecuencia específico, que puede calcularse de forma independiente. Esto permite atribuir directamente las desviaciones en el comportamiento de las vibraciones a un error concreto e iniciar de inmediato las medidas necesarias. Los datos sin filtrar pueden guardarse en un ordenador local o enviarse a través de una red, lo que permite la monitorización remota del estado.
Más información sobre las configuraciones de monitorización remota del estado aquí »
Una configuración típica: