Kavitation ist ein weithin bekanntes Problem, das bei Pumpen auftritt und zu erheblichen Schäden sowie anderen unerwünschten Folgen führt. Um Schäden zu vermeiden, sollte eine Pumpe auf die Entstehung und das Auftreten von Kavitation überwacht werden. Dieser Artikel beschreibt verschiedene Optionen zur Kavitationsüberwachung und zum Kavitationsschutz, die für jede Anwendung geeignet sind.
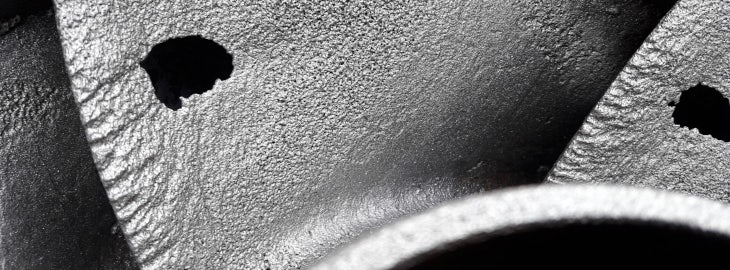
Kavitation ist die Bildung von Luftblasen im Inneren einer Pumpe infolge eines Druckabfalls der strömenden Flüssigkeit. Wenn sich diese Luftblasen bewegen, steigt der Druck, was zur Implosion der Luftblasen führt. Die Implosion der Luftblasen an der Oberfläche des Pumpengehäuses oder des Laufrads führt zu Schäden und Leistungsproblemen. Man unterscheidet zwei Arten von Kavitation:
- Saugkavitation kann auftreten, wenn eine Pumpe unter Niederdruck- oder Hochvakuumbedingungen betrieben wird. Da die Pumpe nicht ausreichend mit Flüssigkeit versorgt wird, bilden sich Blasen am Laufrad. Wenn diese Blasen auf die andere Seite (die Druckseite) der Pumpe gelangen und dort durch die Flüssigkeit komprimiert werden, implodieren sie.
- Eine Auslasskavitation kann auftreten, wenn der Druck während des Auslasses übermäßig hoch ist. Aufgrund des hohen Drucks kann die Flüssigkeit die Pumpe nur schwer verlassen, wodurch sie im Inneren der Pumpe zirkuliert. Dies kann zu einem Unterdruck und zur Bildung von Luftblasen führen, was wiederum Schäden sowohl am Laufrad als auch am Pumpengehäuse verursacht.
Langfristige Kavitation führt zu Pumpenausfällen, wie beispielsweise der Zerstörung des Pumpengehäuses und des Laufrads. Weitere Auswirkungen der Kavitation sind übermäßige Geräuschentwicklung und Energieverbrauch.
Konfigurationen zur Überwachung von Kavitation
Es gibt verschiedene Konfigurationen zur Überwachung von Kavitation. Welche Konfiguration für die jeweilige Anwendung am besten geeignet ist, hängt von der Anwendung und/oder den Kundenanforderungen ab. Es werden drei Konfigurationen unterschieden:
1. 4–20-mA-Sensor
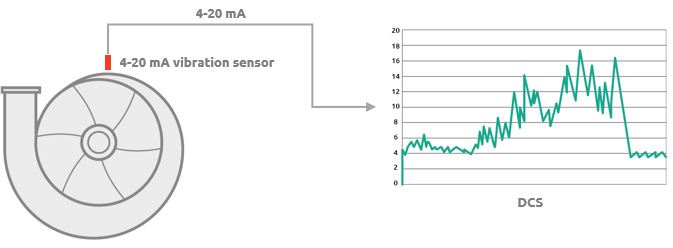
Bei Verwendung eines 4–20-mA-Sensors muss der Kunde den gewünschten Grenzwert festlegen und diesen im DCS/SPS konfigurieren. Das DCS/die SPS wird dann verwendet, um bei Überschreitung dieses Grenzwerts einen Alarm auszulösen. Zur Ermittlung des Grenzwerts muss in der Pumpe eine Kavitationssituation erzeugt werden. Ein großer Nachteil von 4–20-mA-Sensoren besteht darin, dass sie einen Gesamtwert der Schwingungen liefern, wodurch es unmöglich ist, Kavitation von anderen Faktoren zu unterscheiden, die übermäßige Schwingungen verursachen können. Eine typische Konfiguration bei Verwendung eines 4–20-mA-Sensors sieht wie folgt aus:
2. Programmierbarer Messumformer
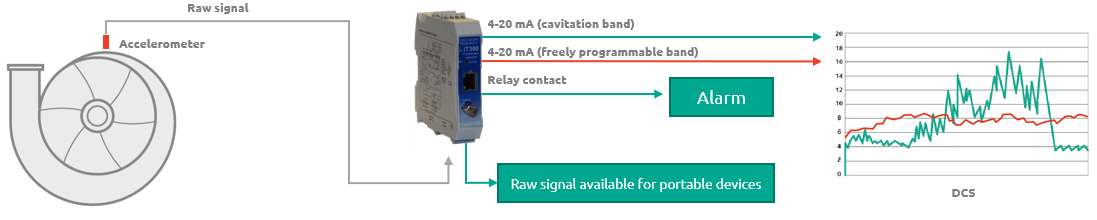
Wie bei der oben genannten Konfiguration muss der Kavitationstest vom Kunden durchgeführt werden. Die Frequenz, bei der Kavitation auftritt, wird ermittelt und anschließend zur Filterung der Daten verwendet. Der gewünschte Alarmwert wird an ein DCS/eine SPS gesendet oder zur Auslösung eines Relais verwendet. Ein Standard-Beschleunigungsmesser mit 100 mV/g wird verwendet, um das Rohschwingungssignal an den Messumformer zu senden. Der Messumformer verarbeitet dieses Signal und liefert zwei 4–20-mA-Signale, die über zwei verschiedene Frequenzbänder berechnet werden können. Dadurch ist es möglich, zwischen Schwingungen infolge von Kavitation und solchen zu unterscheiden, die durch andere Abweichungen wie Unwucht und Lagerschäden verursacht werden. Eine typische Konfiguration sieht wie folgt aus:
3. Messumformer für die Zustandsüberwachung (VibroSmart)
Diese Konfiguration verwendet dieselben Sensoren wie die Messumformer-Konfiguration. Wie bei der vorherigen Konfiguration wird das 4–20-mA-Signal innerhalb einer frei konfigurierbaren Frequenz berechnet. Es kommt jedoch ein fortschrittlicherer Messumformertyp zum Einsatz. Über Modbus können bis zu 10 verschiedene berechnete Ausgänge pro Signal generiert werden. Dies ermöglicht es, im Steuerungssystem zwischen spezifischen Maschinenfehlern zu unterscheiden. Einige Maschinenfehler weisen einen spezifischen Frequenzbereich auf, der unabhängig berechnet werden kann. Dadurch lassen sich Abweichungen im Schwingungsverhalten direkt einem bestimmten Fehler zuordnen und die erforderlichen Maßnahmen sofort einleiten. Ungefilterte Daten können auf einem lokalen PC gespeichert oder über ein Netzwerk übertragen werden, was eine Fernüberwachung des Zustands ermöglicht.
Lesen Sie hier mehr über Konfigurationen für die Fernzustandsüberwachung »
Eine typische Konfiguration: