
关于超速保护系统,投票机制可定义为:当检测到超速情况时,应切换至安全状态的安全回路数量。 理想的投票结构取决于具体应用场景。对于高度关键的机械设备,2oo3投票结构被广泛采用,且是API 670标准的要求;但对于关键性较低的机械设备,1oo1投票结构可能已足够。其背后的逻辑在于,更复杂的投票结构能提供更高的可用性和安全性。
不同投票结构的含义常常被误解。这是因为投票结构的影响因观察方式的不同而不同。
怎样才算失败?
当安全装置在应该进入安全状态时没有进入,或者在不应该进入安全状态时进入,就会发生故障。
两个视角:
应考虑两种不同的情况:从安全角度考虑的情况和从可用性角度考虑的情况。
- 安全角度的重点是,当表决结构中的一个或多个安全单元发生故障时,机器是否仍能受到保护。
- 可用性视角侧重于当表决结构中的一个或多个安全单元发生故障时,机器是否仍可使用。
如何确定投票结构?
- 从安全角度看:有多少安全装置必须保持功能,机器才能保持安全?
- 从可用性角度看:有多少安全装置必须保持功能,机器才能保持可用?
表 1.从安全角度和可用性角度解释的各种(中继)表决结构。
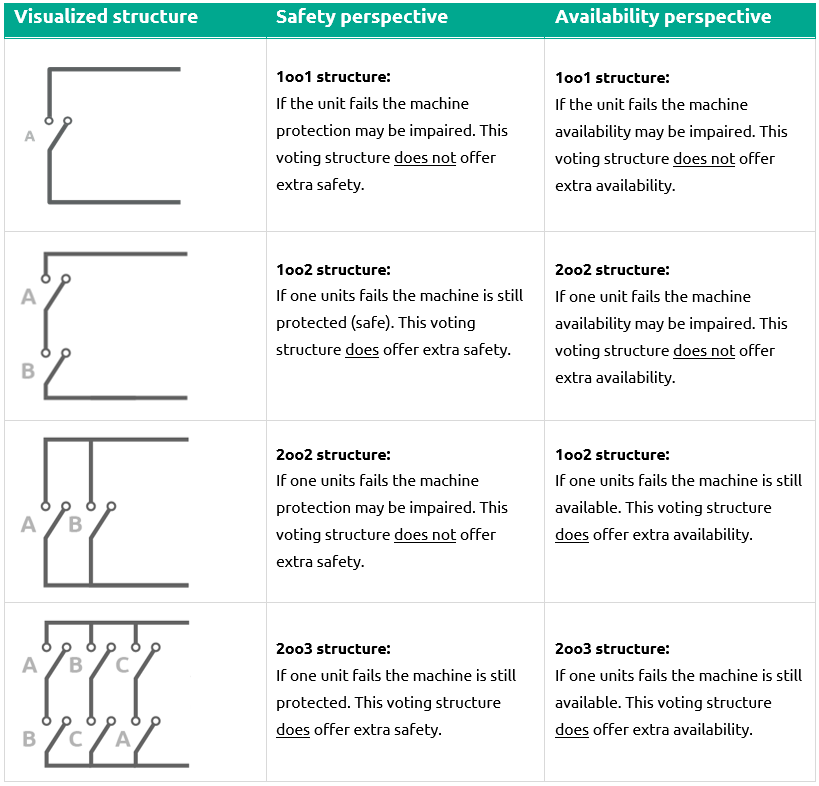
注:表中的数字可能会引起混淆,因为继电器是打开的,而在正常运行时是闭合的。不过,这也是继电器原理图的一般显示方式,因为这样可以提供更好的概览。
从表中可以看出,投票结构因安全或可用性角度的不同而不同。以第二张图为例,从安全角度来看,它是 1oo2 表决结构;只有一个安全单元正常工作,机器才能保持安全。然而,从可用性角度来看:(2oo2 投票结构)如果其中一个单元出现故障,机器将无法使用,因为两个设备都需要正常运行。
